Bateri AGV atau robot mudah alih perlu melakukan lebih daripada memenuhi sasaran voltan dan kapasiti. Masa jalan, arus pecutan, tingkap pengecasan, dimensi ruang bateri, komunikasi dengan pengawal kenderaan dan jadual operasi semuanya mempengaruhi reka bentuk pek akhir. HSS Energy membangunkan sistem bateri litium berasaskan projek untuk AGV, AMR dan peralatan robot mudah alih, dengan parameter elektrik, mekanikal dan komunikasi disahkan terhadap aplikasi.
|
Fokus Aplikasi |
Kimia Bateri |
Mengecas |
Integrasi |
|
AGV / AMR / robotik mudah alih |
Platform rujukan LiFePO4 |
Pengecasan manual / dok / peluang mengikut projek |
CAN / RS485 dan antara muka yang ditentukan projek |
Dua AGV yang menggunakan voltan nominal yang sama boleh memerlukan pek bateri yang sangat berbeza. AMR gudang ringan mungkin beroperasi pada arus sederhana untuk jangka masa yang panjang, manakala AGV pengangkutan boleh mempunyai peristiwa arus tinggi yang pendek semasa pecutan, pengangkatan atau operasi cerun. Oleh itu, bateri perlu ditakrifkan daripada kitaran tugas.
|
Input Kejuruteraan |
Apa yang Ia Tentukan |
|
Voltan pengendalian kenderaan |
Konfigurasi siri dan voltan pengecas |
|
Purata beban dan waktu operasi |
Memerlukan tenaga dan masa jalan yang boleh digunakan |
|
Beban puncak dan tempoh puncak |
BMS, sel, kabel dan keupayaan semasa penyambung |
|
Ruang bateri / ruang pelekap |
Saiz kepungan, kedudukan terminal dan susun atur mekanikal |
|
Tingkap pengecasan |
Caj semasa dan strategi pengecasan |
|
Pengawal kenderaan |
Protokol komunikasi dan pemetaan isyarat |
|
Persekitaran operasi |
Keperluan suhu, kepungan dan perlindungan |
Konfigurasi berikut adalah berdasarkan data rujukan HSS yang dibekalkan. Parameter yang tidak ditetapkan dalam bahan sumber kekal disahkan projek dan bukannya diberikan nilai generik.
|
Parameter |
Konfigurasi Rujukan HSS / Pengesahan Projek |
|
Kelas Voltan Pasaran |
Kelas 24V |
|
Voltan Nominal |
25.6V |
|
Konfigurasi |
8S LiFePO4 |
|
Kapasiti |
60Ah |
|
Tenaga Nominal |
1.536kWj |
|
Rujukan Caj Atas |
29.2V (8 × 3.65V); projek profil pengecas akhir disahkan |
|
Kaedah Caj |
CC-CV; pengecasan manual / dok / peluang mengikut projek |
|
Arus Berterusan / Puncak |
Projek-disahkan daripada beban AGV dan tempoh puncak |
|
Komunikasi |
CAN / RS485 boleh dipilih projek; pemetaan disahkan oleh projek |
|
Kepungan / Berat |
Projek-disahkan selepas semakan ruang bateri |
|
Penyambung / Pinout |
Dikonfigurasikan projek |
Kapasiti sahaja tidak menentukan sama ada AGV boleh melengkapkan peralihan. Keperluan tenaga hendaklah dianggarkan daripada kitaran operasi sebenar, termasuk perjalanan, masa melahu, pecutan, beban mengangkat atau perkakas dan peluang pengecasan. Arus puncak hendaklah diperiksa secara berasingan daripada purata penggunaan tenaga.
|
Soalan saiz |
Semakan Kejuruteraan |
|
Berapa lama AGV mesti beroperasi antara caj? |
Anggarkan tenaga boleh guna daripada kitaran tugas dan bukannya kapasiti nominal sahaja |
|
Apakah arus larian biasa? |
Periksa beban haba dan keperluan nyahcas berterusan |
|
Apakah arus jangka pendek tertinggi? |
Sahkan keupayaan sel, BMS, kabel dan penyambung |
|
Berapa lama puncak itu bertahan? |
Bezakan puncak pecutan pendek daripada beban tinggi yang berterusan |
|
Bolehkah AGV mengecas semasa rehat? |
Pengecasan peluang boleh mengurangkan tenaga onboard yang diperlukan |
|
Berapa banyak rizab yang diperlukan? |
Tetapkan tetingkap pengendalian SOC mengikut laluan dan kebolehpercayaan pengecasan |
Strategi pengecasan adalah sebahagian daripada reka bentuk bateri. Rujukan kelas 24V yang dibekalkan menyokong pendekatan pengecasan CC-CV, manakala kaedah pengecasan fizikal dipilih mengikut projek. Bergantung pada sistem AGV, pengecasan boleh dilakukan secara manual, berasaskan dok atau diatur sebagai pengecasan peluang semasa perhentian yang dijadualkan.
· Pengecasan manual: sesuai di mana kenderaan boleh dikeluarkan daripada perkhidmatan untuk tempoh pengecasan yang ditetapkan.
· Pengecasan dok: antara muka pengecasan dan logik kawalan dipadankan dengan susunan dok.
· Peluang pengecasan: tempoh pengecasan yang singkat boleh dimasukkan ke dalam jadual operasi di mana pengecas, bateri dan strategi laluan menyokongnya.
· Arus pengecasan akhir, reka bentuk penyambung/sentuh dan isyarat kawalan mesti disahkan dengan peralatan pengecasan dan pengawal kenderaan.
Untuk projek AGV dan robotik, BMS bukan sahaja peranti perlindungan. Ia juga boleh memberikan maklumat operasi kepada pengawal kenderaan. Rujukan yang dibekalkan menyokong komunikasi CAN atau RS485 yang boleh dipilih projek, dengan pemetaan protokol disahkan untuk projek itu.
|
BMS / Item Antara Muka |
Peranan Projek |
|
Pemantauan voltan, arus dan suhu |
Status pengendalian bateri dan input perlindungan |
|
Perlindungan overcharge / over-discharge |
Menghalang operasi di luar had bateri yang dikonfigurasikan |
|
Perlindungan arus lebih / litar pintas |
Bertindak balas kepada keadaan elektrik yang tidak normal |
|
Perlindungan suhu |
Mengawal operasi apabila suhu melebihi had yang dikonfigurasikan |
|
data SOC |
Menyokong petunjuk tenaga yang tinggal dan keputusan pengecasan apabila dilaksanakan |
|
BOLEH / RS485 |
Komunikasi kenderaan/BMS mengikut protokol yang disahkan |
|
Pemetaan protokol |
Takrif isyarat dan tingkah laku komunikasi disahkan dengan pelanggan |
Bateri AGV sering dikekang oleh ruang bateri sedia ada. Dimensi kepungan, kedudukan pemegang, keluar kabel, lokasi penyambung dan akses perkhidmatan hendaklah disemak sebelum reka bentuk mekanikal dibekukan. Rujukan yang dibekalkan meninggalkan kepungan, berat, penyambung dan pinout terbuka untuk pengesahan projek.
· Dimensi ruang bateri dan titik pelekap
· Pembinaan kepungan logam atau lain-lain yang sesuai dengan projek
· Pemilihan penyambung dan kabel mengikut antara muka semasa dan kenderaan
· Kedudukan terminal / penyambung dan arah keluar kabel
· Paparan atau antara muka status jika diperlukan
· Akses perkhidmatan, keperluan pengangkatan dan penggantian
· Label dan pengenalan khusus projek
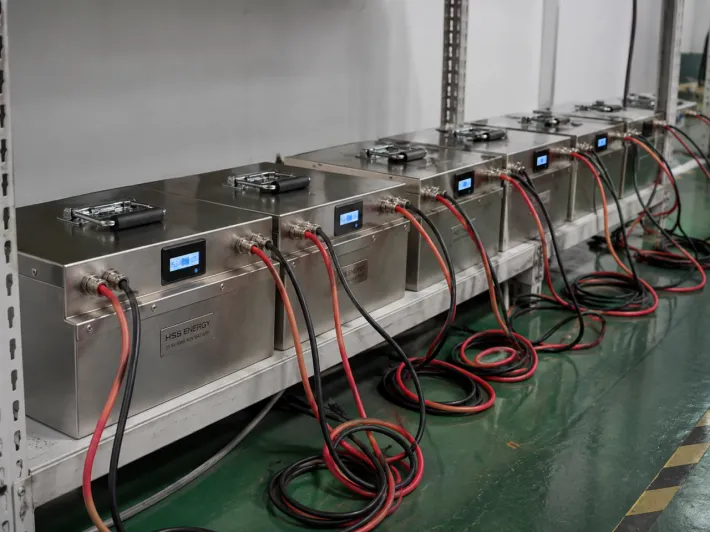
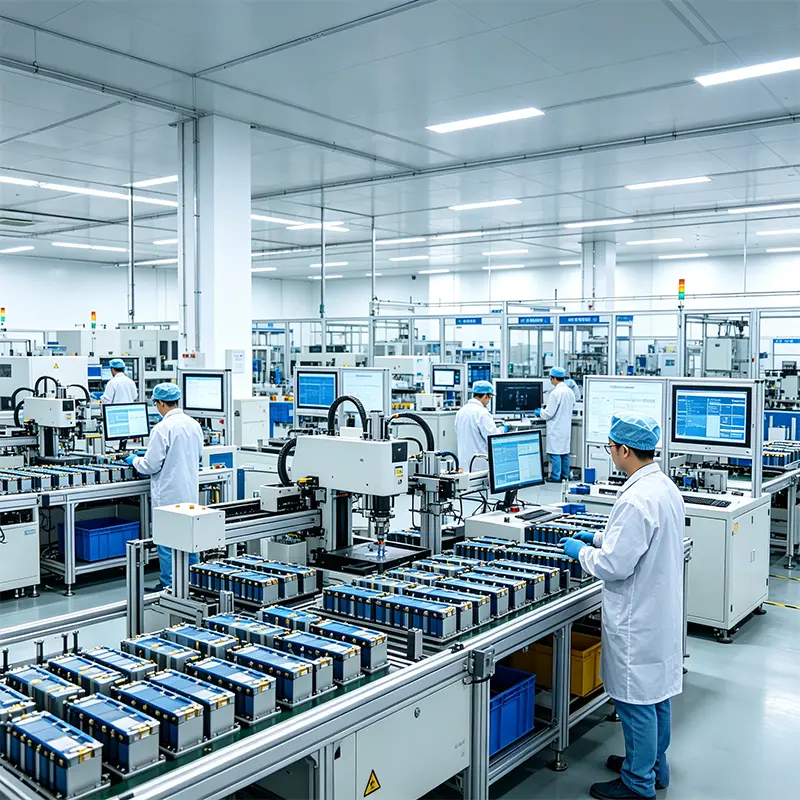
Unit bateri HSS Energy AGV semasa pengesahan elektrik kelompok
Untuk bateri AGV tersuai, kawalan pengeluaran perlu mengesahkan konsistensi pek dan antara muka yang penting kepada kenderaan. Pengesahan ditakrifkan berdasarkan spesifikasi projek yang diluluskan dan bukannya senarai semak generik tunggal.
· Voltan bateri dan pemeriksaan elektrik
· Semakan fungsi dan perlindungan BMS
· Pengesahan caj/pelepasan mengikut konfigurasi yang diluluskan
· Semakan komunikasi di mana CAN atau RS485 dinyatakan
· Pemeriksaan penyambung, kabel dan pinout
· Pemeriksaan paparan/status di mana dipasang
· Pemeriksaan mekanikal dan penampilan
· Pemeriksaan akhir khusus projek sebelum penghantaran
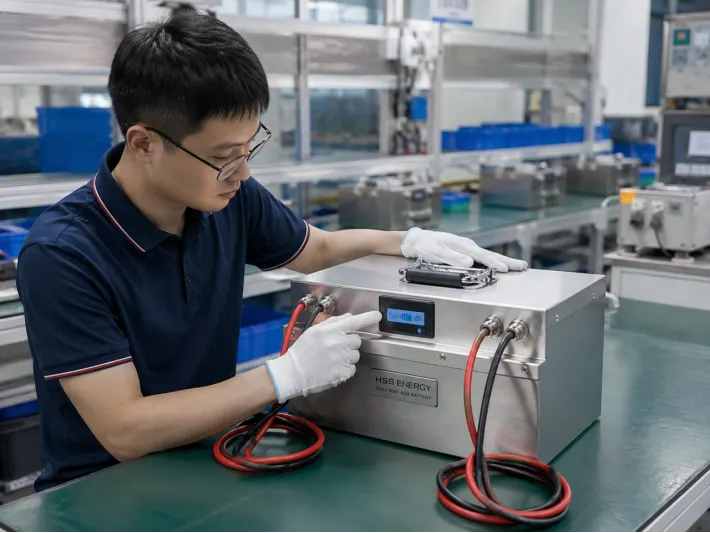
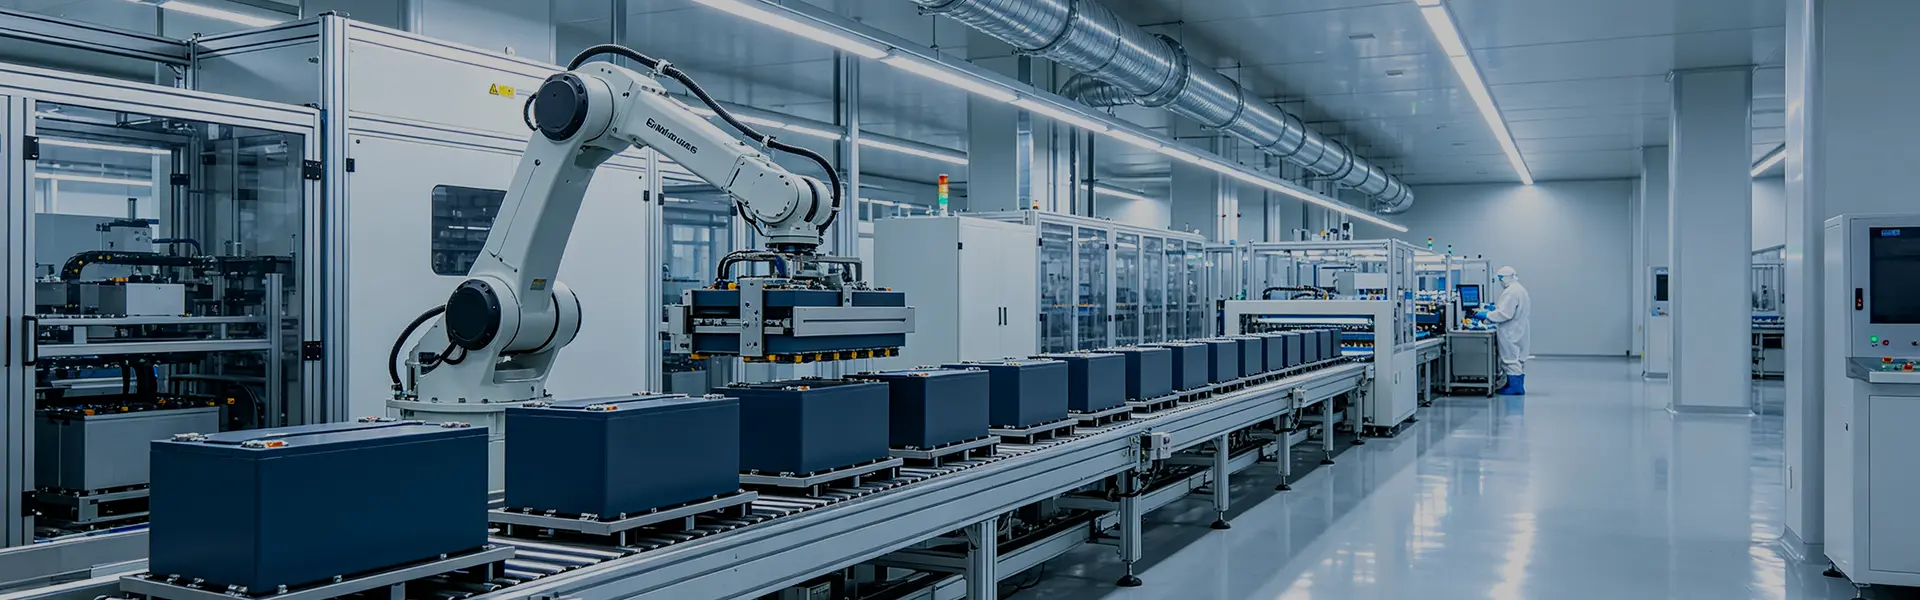
Pemeriksaan fungsi akhir pemasangan bateri HSS Energy AGV
|
Permohonan |
Fokus Reka Bentuk Bateri |
|
Gudang AGV |
Masa jalan, kitaran laluan, dok dan komunikasi kenderaan |
|
AMR |
Penyepaduan padat, maklumat SOC dan peluang caj yang kerap |
|
Robot Pengendalian Bahan |
Arus puncak semasa pecutan dan pergerakan muatan |
|
Troli Autonomi / Tugger |
Waktu operasi yang panjang dan jadual pengecasan berulang |
|
Robot Pemeriksaan |
Pembungkusan padat dan masa jalan khusus aplikasi |
|
Perkhidmatan / Robot Mudah Alih |
Penyepaduan mekanikal, platform voltan rendah dan keperluan komunikasi |
|
Langkah |
pentas |
Keluaran |
|
1 |
Data Kenderaan |
Voltan, beban, masa jalan, ruang bateri, pengecas dan pengawal |
|
2 |
Cadangan Bateri |
Kimia, konfigurasi siri, kapasiti dan seni bina elektrik |
|
3 |
Pengesahan Antara Muka |
Penyambung, pinout, pemetaan CAN/RS485 dan antara muka pengecasan |
|
4 |
Sampel |
Pek prototaip dibina mengikut konfigurasi yang dipersetujui |
|
5 |
Ujian Kenderaan |
Masa jalan, tingkah laku beban puncak, pengecasan dan komunikasi diperiksa pada peralatan sasaran |
|
6 |
Pengesahan |
Spesifikasi dan antara muka dibekukan selepas pengesahan |
|
7 |
Pengeluaran |
Pengeluaran kelompok dan pemeriksaan khusus projek |
|
Soalan |
Jika Ya / Diperlukan |
Semakan Seterusnya |
|
Platform voltan AGV sedia ada? |
Gunakan voltan kenderaan sebagai titik permulaan |
Sahkan julat voltan pengecas dan pengawal |
|
Operasi anjakan penuh tanpa mengecas? |
Saiz untuk masa jalan yang boleh digunakan yang diperlukan |
Semak purata beban dan rizab SOC |
|
Perhentian pengecasan tersedia? |
Nilaikan pengecasan dok atau peluang |
Sahkan reka bentuk semasa cas dan sesentuh/antara muka yang dibenarkan |
|
Pecutan tinggi / beban angkat? |
Rawat arus puncak secara berasingan |
Sahkan amplitud dan tempoh puncak |
|
Komunikasi kenderaan diperlukan? |
Pilih BOLEH atau RS485 yang berkenaan |
Sahkan pemetaan protokol dan isyarat |
|
Tempat bateri tetap? |
Reka bentuk mekanikal mengikut ruang yang ada |
Sahkan kepungan, penyambung dan akses perkhidmatan |
Pensijilan dan dokumentasi pengangkutan adalah khusus konfigurasi. Dokumentasi yang tersedia hendaklah disahkan terhadap model bateri akhir, pasaran destinasi dan keperluan pelanggan. HSS Energy boleh menyediakan pakej dokumentasi yang berkenaan untuk projek yang diluluskan jika ada.
Oleh kerana bateri AGV dan robotik disesuaikan di sekeliling peralatan sasaran, skop pensijilan tidak boleh diandaikan meliputi setiap voltan, kapasiti, kepungan atau varian antara muka melainkan konfigurasi tepat itu disertakan dalam sijil atau laporan yang berkaitan.
· Jenis dan aplikasi AGV / AMR / robot
· Voltan sistem nominal dan julat voltan yang dibenarkan
· Purata arus atau kuasa operasi
· Arus puncak dan tempoh puncak
· Waktu jalan yang diperlukan antara caj
· Waktu operasi harian / corak syif
· Dimensi ruang bateri dan kekangan pemasangan
· Butiran bateri sedia ada, jika menggantikan pek semasa
· Kaedah pengecasan dan spesifikasi pengecas
· CAN / RS485 keperluan dan dokumentasi protokol
· Keperluan penyambung, pinout dan kabel
· Suhu operasi dan persekitaran pemasangan
· Sasarkan pasaran, keperluan pensijilan dan anggaran kuantiti
Konfigurasi 25.6V 60Ah / 1.536kWh yang ditunjukkan pada halaman ini ialah konfigurasi rujukan HSS berdasarkan data projek yang dibekalkan. Ia bukan spesifikasi bateri AGV universal. Arus berterusan, arus puncak, kepungan, berat, penyambung, pinout, pemetaan komunikasi dan profil pengecas akhir kekal disahkan projek.
Julat voltan bateri akhir, kapasiti, had semasa, tetapan BMS, protokol komunikasi, struktur mekanikal, sistem penyambung, parameter pengecasan dan dokumentasi tertakluk kepada lembaran data projek yang diluluskan, perjanjian teknikal, pengesahan sampel, PI atau kontrak. Jika maklumat tapak web berbeza daripada dokumen projek yang diluluskan, dokumen projek yang diluluskan akan diutamakan.
Hantar voltan kenderaan, data beban, masa jalan yang diperlukan, arus puncak, dimensi ruang bateri, kaedah pengecasan dan keperluan komunikasi. HSS Energy boleh menggunakan input ini untuk menentukan seni bina bateri dan antara muka yang perlu disahkan pada peralatan sasaran.